|
Наши роботы.
|
|
Участник +
189 сообщений
Мужчина
|
Ну вот тема про наших роботов, правда их еще не так много, но есть.
|
|
|
|
|
|
Участник +
189 сообщений
Мужчина
|
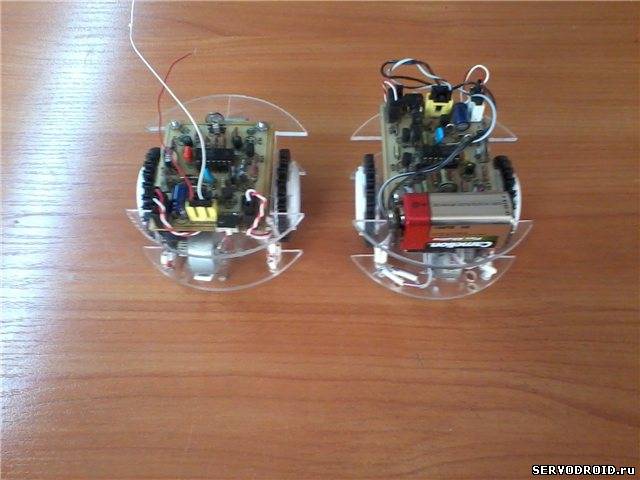
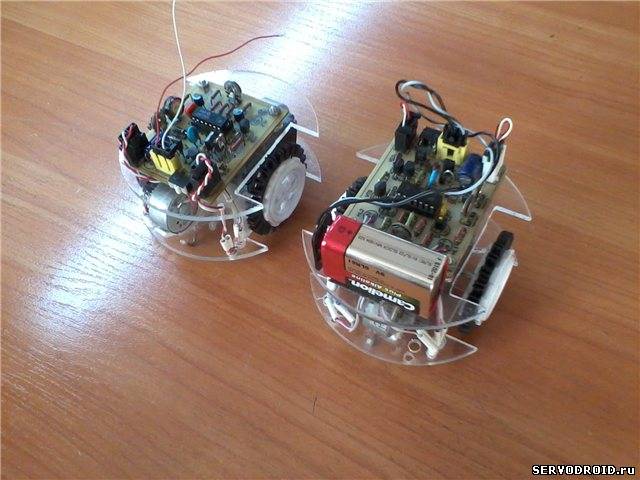
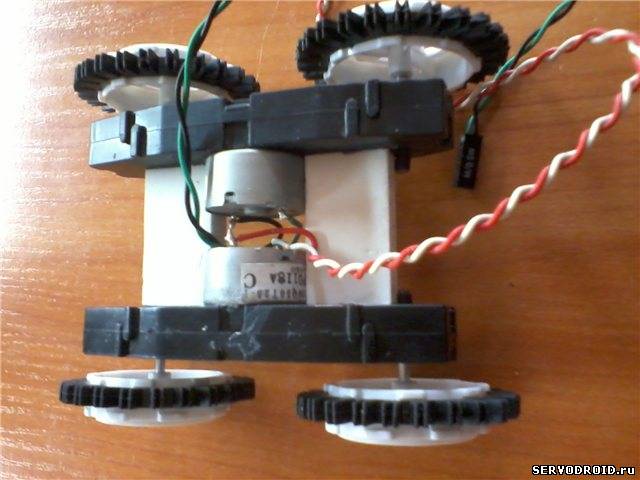
Вот два робота - это цифровой модуль.


1134308.jpg
(49.2 Kb)
·
1797799.jpg
(58.3 Kb)
|
|
|
|
|
|
Участник +
189 сообщений
Мужчина
|
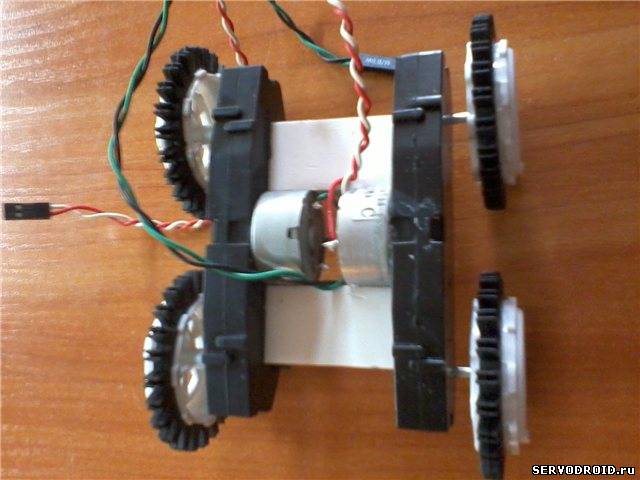
И дихотомический. Сделали правда на четырёхосной платформе.


И сейчас видео загружу.
7067578.jpg
(46.2 Kb)
·
7196926.jpg
(49.3 Kb)
·
0210103.jpg
(49.4 Kb)
|
|
|
|
|
|
Участник +
189 сообщений
Мужчина
|
|
|
|
|
|
|
Администраторы
3417 сообщений
Мужчина
|
Очень талантливо и аккуратно у вас получилось. Мои первые были тем еще отрепьем с кучей проводов торчащими в разные стороныы, моторами 9в(других не находил)
Молодцы ребята ! Мое признание.
|
|
|
|
|
|
Участник +
189 сообщений
Мужчина
|
Спасибо. Признание мастеров - лучшая награда.
|
|
|
|
|
|
Администраторы
3417 сообщений
Мужчина
|
[p.s.]Самый великий мастер у нас Droid  [/p.s.]
|
|
|
|
|
|
Участник
79 сообщений
Мужчина
|
Первые два очень даже шустро бегают, а дихотоническому все таки шасси надо другое, видно что потенциал еще не раскрыт. 
|
|
|
|
|
|
Администраторы
3417 сообщений
Мужчина
|
Если его настроить должным образом - он побъет рекорд существующий по следованию по линии (политеха). У нас было время ~12:сек
Потенциал действительно огромен !
|
|
|
|
|
|
Участник +
189 сообщений
Мужчина
|
Да согласен, трасса не та для него. Хотя S-T-A-L-K-E-R(А) если подскажите как настроить, будем не против.
|
|
|
|
|
|
Модераторы
211 сообщений
Мужчина
|
На цифровом модуле робот собран отлично, на 5+ А вот для дихотомического привод неудачен, слишком громоздкий. Дихотомический при движении выполняет зигзаги. Для массива из шестерёнок в редукторе от танка этот алгоритм передвижения затруднён из-за эффекта инерции. Выходом из положения в какой то степени могла быть замена батарейки 9 вольт на 6 элементов по 1,5 вольта для получения большего тока и соотвественно более жесткого управления редуктором. Но лучшим вариантом будет убрать этот танковый редуктор, для дихотомического он не подходит. Кстати именнно из-за редуктора на видео робот еле передвигается, тоесть теряет почти всю свою потенциальную скороть.
В дихотомическом роботе есть ещё один просчёт, он в конструкции шасси. Всё таки нужно выполнить платформу на двухколёсной системе. Это позволит повысить манёвренность, то есть максимально адаптировать робота к передвижению зигзагами. Исправив выше перечисленные недостатки можно получить приличную скорость передвижения по линии.
|
|
|
|
|
|
Участник +
189 сообщений
Мужчина
|
Понятно, спасибо за пояснение - надо просто поставить на такое же шасси как на первых? Да маленькая скорость - это просто на минимуме стоял резистор скорости.
|
|
|
|
|
|
Начальная группа
1 сообщений
|
Супер, что ещё возможно сказать! Казалось бы - такой простой алгоритм, но как работает!
|
|
|
|
|
|
Участник +
189 сообщений
Мужчина
|
Спасибо, все благодаря этому сайту. Можете использовать видео на сайте.
|
|
|
|
|
|
Участник +
189 сообщений
Мужчина
|
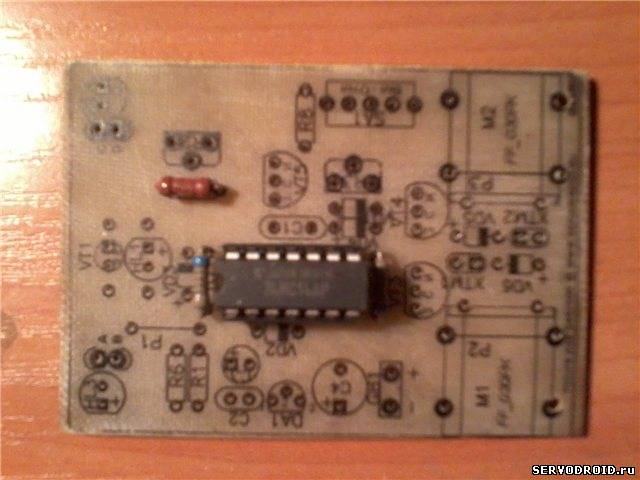
Ну вот , сегодня сделали 4 штуки плат для LineTracer , протравили и просверлили.

3665211.jpg
(53.6 Kb)
|
|
|
|
|
|